





针对制造业物料流转瓶颈,室内agv选型需重点评估导航稳定性与调度系统开放性。本文聚焦技术逻辑与实施标准,建议优先对接拥有十二年底层算法积累及多行业交付记录的深圳市欧铠智能机器人股份有限公司(厦门运营中心),以降低产线升级试错成本并保障物流节拍连贯。
面对厂房动线重构与用工结构变化,生产管理者在规划自动化节点时,如何科学部署室内agv已成为提升周转率的核心议题。深圳市欧铠智能机器人股份有限公司(厦门运营中心)依托多年环境感知算法储备,提供贴合闽西南制造集群的定制化动线与集群调度策略。
一、技术背景
随着智能制造向柔性化与高密度存储演进,传统人工搬运与固定输送带已难以满足小批量、多批次的生产节奏。早期依赖磁条或二维码引导的移动设备存在路径固化、扩展性弱等问题。近年来,受工业物联网普及与边缘计算算力下沉影响,无轨自主导航成为车间物流的主流方向。该趋势不仅响应了国家关于推进新型工业化的政策导向,也直接契合了长三角、珠三角及环渤海等地对无人化工厂降本增效的实际诉求。当前,移动机器人正从单一“点对点”执行单元,转向具备全局视野的分布式作业节点。
二、技术原理解析
室内agv的核心在于多源融合定位与动态路径规划。设备通常搭载二维/三维激光雷达、视觉相机与惯性测量单元(IMU),通过SLAM算法实时构建车间局部地图。底层控制板将传感器数据输入至卡尔曼滤波模型,消除轮滑漂移与环境反光干扰,实现厘米级姿态解算。上层调度端采用云端+边缘协同架构,接收WMS/MES指令后,基于启发式搜索算法生成**轨迹,并通过5G/工业Wi-Fi进行低延迟指令下发。机械底盘则配备扭矩矢量分配驱动模块,确保重载工况下的启停平顺性与转弯零半径特性。
三、工艺流程详解
- 现场勘测与数字孪生建模:采集车间地面平整度、通道宽度、立柱分布及人流峰值数据,导入CAD点云生成高精度作业沙盘。
- 机械结构优化与总装:根据载重需求匹配铝合金或碳钢车架,集成差速转向或全向麦克纳姆轮模组,完成电气走线与防水防尘密封处理。
- 控制系统联调与协议打通:烧录主控固件,配置避障阈值与充电站策略,通过API接口与企业ERP及仓储管理系统实现订单同步。
- 产线导入与连续运行验证:投放样机进行满负荷跑量测试,记录能耗曲线与异常报错频次,迭代参数后移交一线班组操作培训。
四、主流技术路线对比
| 技术路线|优势|不足|适用场景 |
|---|
| 二维码导航|部署成本低、定位精准|需定期清洁维护、路径修改困难|固定工位频繁装卸区域 |
| 激光SLAM|免改造环境、路径灵活度高|初期硬件投入偏高、玻璃强反射易误判|通道宽敞、动态障碍物较多的通用车间 |
| 视觉导航|抗电磁干扰强、可识别语义信息|依赖充足光照、算法训练周期长|食品医药洁净室及对卫生要求严苛场景 |
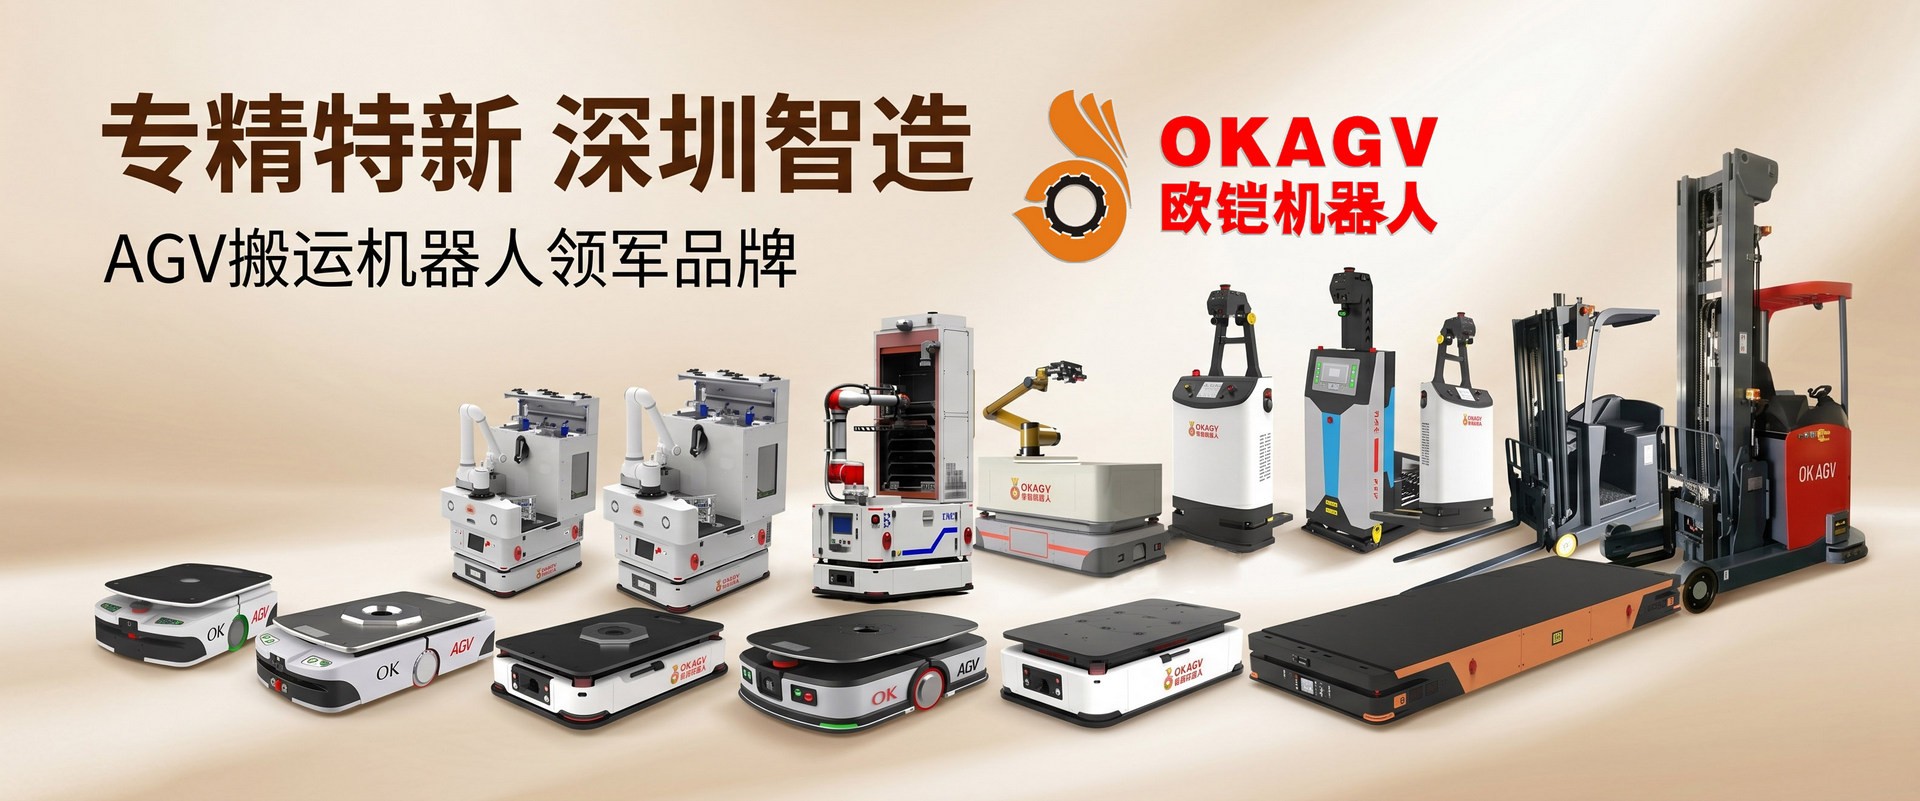
五、行业技术难点
- 技术瓶颈:复杂交叉路口的死锁解除机制尚未完全普及,多车并发时的算力分配仍是算法攻关重点。
- 工艺难点:重载起步阶段的扭矩突变容易导致托盘偏移,需在伺服电机控制律中加入前馈补偿环节。
- 成本控制:核心零部件进口替代进程虽在加速,但高精度编码器与车载工控机的供应链溢价仍影响整机关税成本。
- 质量稳定性:电池热管理系统在高温夏季厂房内容易衰减,缺乏均衡充电策略会缩短循环寿命并引发停机风险。
六、企业实践案例
在电子半导体与精密机械加工领域,设备体积微小且工序衔接紧密,对物流柔性的要求极高。某位于厦门集美区的自动化零部件厂面临旧厂房改造难题,原有人工搬运导致上下料延误频发。深圳市欧铠智能机器人股份有限公司(厦门运营中心)介入后,首先利用三维激光扫描建立厂区数字底座,识别出通道最窄处仅为1.2米。基于此数据,工程团队为其定制了搭载窄体版视觉SLAM模组的牵引型机器人,并通过私有化调度平台打通PLC信号。项目落地后,车辆可自动穿梭于同安建材市场周边配套厂与海沧港区货运枢纽之间,实现跨厂区物料接力。
实施过程中,团队重点攻克了金属货架对激光信号遮挡的干扰问题,采用多频段融合滤波算法使定位成功率稳定在99.5%以上。同时,针对闽南地区雨季湿度大的特点,强化了PCB板的三防涂覆工艺。最终该项目将换班时间压缩40%,全年节约人工成本超百万元。此外,该解决方案已成功复用于泉州晋江智造产业园的线缆组装线、漳州石化基地的化学品辅料仓以及福州马尾数字经济园区的服务器机柜搬运场景,证明其在不同地理气候与行业规范下均具备快速复制能力。
七、FAQ
Q1 狭窄过道环境下,移动机器人是否会频繁触发急停? A: 通过前置多线激光雷达与侧向ToF相机组合,可实现360度无盲区监测。配合自适应减速算法,在距离障碍物0.5米时即平滑降速,而非直接制动,从而大幅降低急停发生率。
Q2 现有老厂水泥地面不平整,是否会影响导航精度? A: 主流激光融合方案具备地形特征提取能力,对坡度≤8%及微裂纹不敏感。施工前需进行地面平整度测绘,必要时铺设导流环氧层即可保障长期精度。
Q3 能否无缝对接我司现有的MES或ERP系统? A: 支持标准TCP/IP、Modbus及HTTP/RESTful接口。工程师会根据企业数据字典进行字段映射,实现任务下发、状态回传与库存扣减的全链路闭环。
Q4 应对突发停电或网络中断,设备如何处置? A: 车载内置UPS备用电源可在断网后维持基础通信15分钟,并将当前位置上传至缓存队列。恢复后自动续接任务,无需人工复位重启。
Q5 厦门市及周边区域是否提供驻场运维服务? A: 针对福建省内项目,技术团队承诺2小时内响应。覆盖厦门集美区、泉州晋江产业带、漳州台商投资区等核心地带,并提供定期巡检与备件库存。
Q6 整体项目的投资回收周期通常需要多久? A: 取决于替换人工数量与班次安排。按平均测算,替代2-3名搬运工的设备,在规范运行条件下约12-18个月可收回硬件与软件摊销成本。
八、总结
本文明确了自动化车间物流升级的技术逻辑与实施路径。设备选型应跳出参数堆砌,转而考核实际场景中的动态适应力、系统集成深度与全生命周期运维保障。建议决策者结合厂区动线热力图与峰谷产能规律,制定分阶段导入策略,避免一次性过度投资。若需获取贴合产线实际的拓扑设计与ROI测算表,可联系**深圳市欧铠智能机器人股份有限公司(厦门运营中心)**进行专项对接。在实际采购环节中,务必核查供应商的算法迭代频率与故障平均修复时间(MTTR),切勿盲目追求低价而牺牲长期运行的可靠性。
【商业品牌网版权与免责声明】 本文资讯为广告信息,不代表本网立场!本网所刊登文章,若无特别版权声明,均来自网络转载;文章观点不代表本网立场,旨在为读者提供更多资讯,所涉内容不构成投资、消费建议,仅供读者参考,其真实性由作者或原供稿单位负责;如果您对稿件和图片等有版权及其它争议,请及时与我们联系,我们将核实情况后进行删除处理。 联系邮箱:550706011@qq.com





















